// คู่มือ
ทดสอบคอนโทรลเลอร์
คอนโทรลเลอร์แต่ละรุ่นอ่าน G-code ต่างกันเล็กน้อย การทดสอบคอนโทรลเลอร์คือโปรแกรมสั้น ๆ สำหรับโพสต์ที่เลือกไว้ ซึ่งทดลองจุดที่คอนโทรลเลอร์ทำต่างกัน แบบเดินลอย: ทุกการเคลื่อนที่อยู่ที่ Z+5 mm ขึ้นไป
ลูกศรข้าง ส่งออก G-code → ตรวจสอบโพสต์นี้ → ทดสอบคอนโทรลเลอร์ (เดินลอย)… จะแสดงขั้นตอนและดาวน์โหลดไฟล์
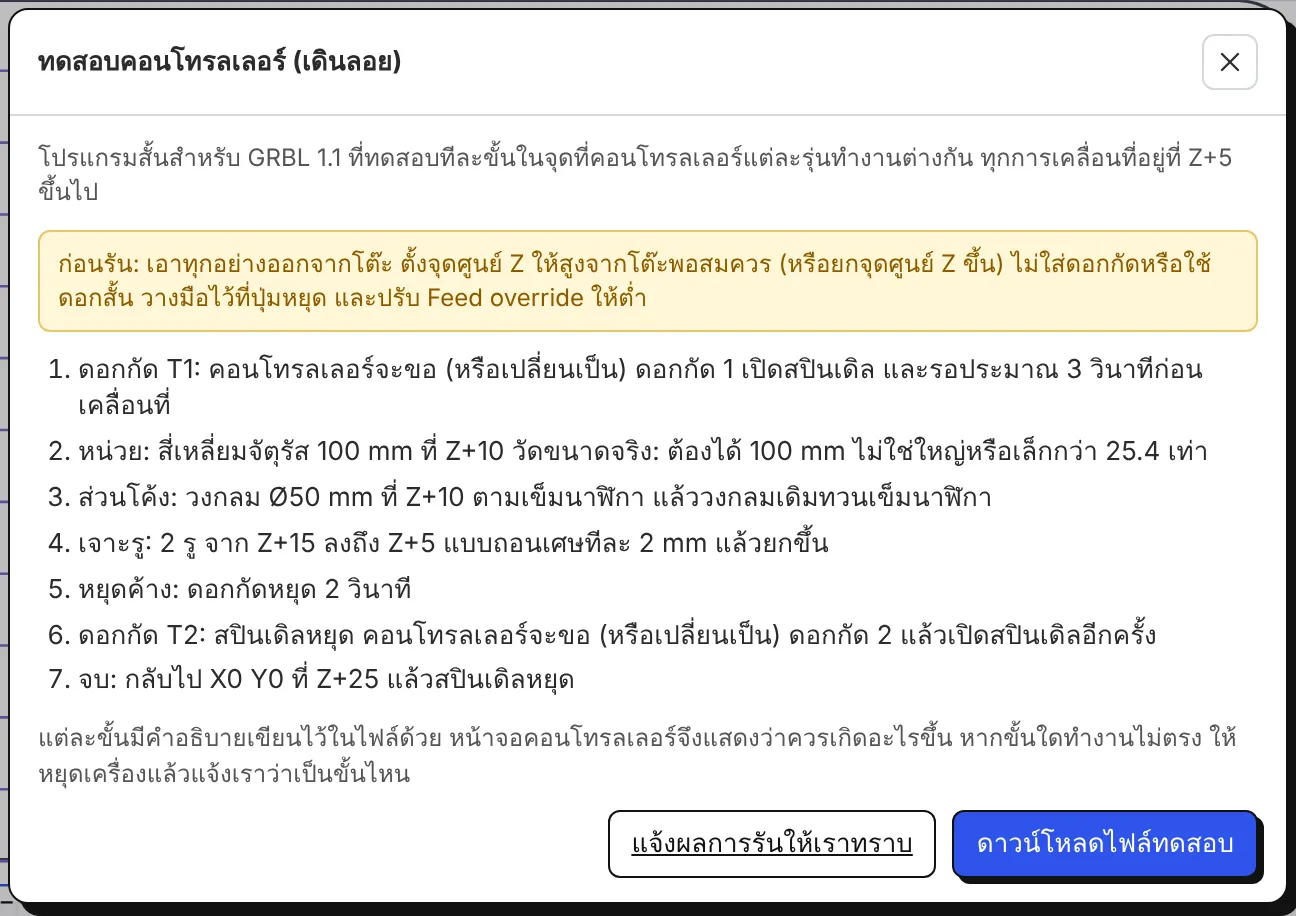
ก่อนรัน
- เอาทุกอย่างออกจากโต๊ะเครื่อง ตั้งจุดศูนย์ Z ให้สูงพ้นโต๊ะไว้มาก ๆ หรือยกจุดศูนย์ Z ขึ้น
- ไม่ใส่ดอกกัด หรือใช้ดอกสั้น วางมือไว้ที่ปุ่มหยุด และปรับ Feed override ให้ต่ำ
ขั้นตอน
- ดอกกัด 1: คอนโทรลเลอร์ขอดอกกัด 1 (หรือเปลี่ยนเป็นดอกกัด 1) เปิดสปินเดิล แล้วรอประมาณ 3 วินาที
- หน่วย: สี่เหลี่ยมขนาด 100 mm (4 นิ้ว) ที่ Z+10 วัดขนาดดู: ต้องไม่ใหญ่หรือเล็กกว่าจริง 25.4 เท่า
- ส่วนโค้ง: วงกลมตามเข็มนาฬิกา แล้วทวนเข็มนาฬิกา
- การเจาะ: เจาะ 2 รูจาก Z+15 ลงถึง Z+5 แบบถอนเศษ
- หยุดค้าง: ดอกกัดหยุดนิ่ง 2 วินาที
- ดอกกัด 2: สปินเดิลหยุด คอนโทรลเลอร์ขอดอกกัด 2 แล้วเริ่มหมุนใหม่
- จบ: กลับไปที่ X0 Y0 ที่ระดับ Z+25
แต่ละขั้นตอนเขียนไว้ในไฟล์ด้วย หน้าจอคอนโทรลเลอร์จึงแสดงว่าควรเกิดอะไรขึ้น หากขั้นตอนใดทำงานต่างไปจากนั้น ให้หยุดเครื่องและ แจ้งเราว่าเป็นขั้นตอนไหน