// คู่มือ
ส่งไปยังเครื่อง (GRBL)
เมื่อใช้โพสต์ GRBL (GRBL 1.1, เลเซอร์ GRBL, Carbide Motion) ส่งออก G-code → ส่งไปเครื่อง (GRBL, USB)… จะส่งโปรแกรมไปยังคอนโทรลเลอร์ผ่านสาย USB ได้โดยตรงจากเบราว์เซอร์ ต้องใช้ Chrome หรือ Edge บนคอมพิวเตอร์เดสก์ท็อป (Web Serial) เบราว์เซอร์อื่นจะส่งออกเป็นไฟล์ตามปกติ
ขั้นตอนการรัน
- เชื่อมต่อ… แล้วเลือกพอร์ตของคอนโทรลเลอร์ (115200 baud สำหรับ GRBL 1.1 เว้นแต่บอร์ดของคุณระบุเป็นอย่างอื่น)
- ปลดล็อก ($X) หลังเกิด Alarm และ เข้าจุด Home ($H) หากเครื่องมีสวิตช์ Home
- ติ๊กบรรทัดยืนยันความปลอดภัย (ตั้งจุดศูนย์แล้ว ยึดชิ้นงานแน่นแล้ว ไม่มีสิ่งกีดขวาง ปุ่มหยุดฉุกเฉินอยู่ใกล้มือ) แล้วกด เริ่ม เครื่องต้องอยู่ในสถานะว่าง (Idle)
โปรแกรมถูกส่งทีละบรรทัด: แต่ละบรรทัดจะรอ ok จาก GRBL ก่อนส่งบรรทัดถัดไป (การส่งแบบส่งแล้วรอตอบกลับ) บัฟเฟอร์ของคอนโทรลเลอร์จึงไม่ล้น คอมเมนต์และบรรทัดว่างจะไม่ถูกส่ง
- หยุดชั่วคราว คือ Feed hold (เครื่องหยุดอยู่บนเส้นทาง) ทำต่อ จะเดินต่อจากจุดนั้น การเปลี่ยนดอกกัด (M0) ก็ทำให้เครื่องหยุดรอเช่นกัน: เปลี่ยนดอกกัด แล้วกด ทำต่อ
- หยุด คือ Soft reset: GRBL หยุดทันที หากหยุดขณะเครื่องกำลังเคลื่อนที่ GRBL อาจให้ ปลดล็อก และเข้าจุด Home ใหม่
- Error หรือ Alarm จะหยุดการส่ง ข้อความจะแสดงบรรทัดที่ทำให้เกิดปัญหา
เดินกรอบ
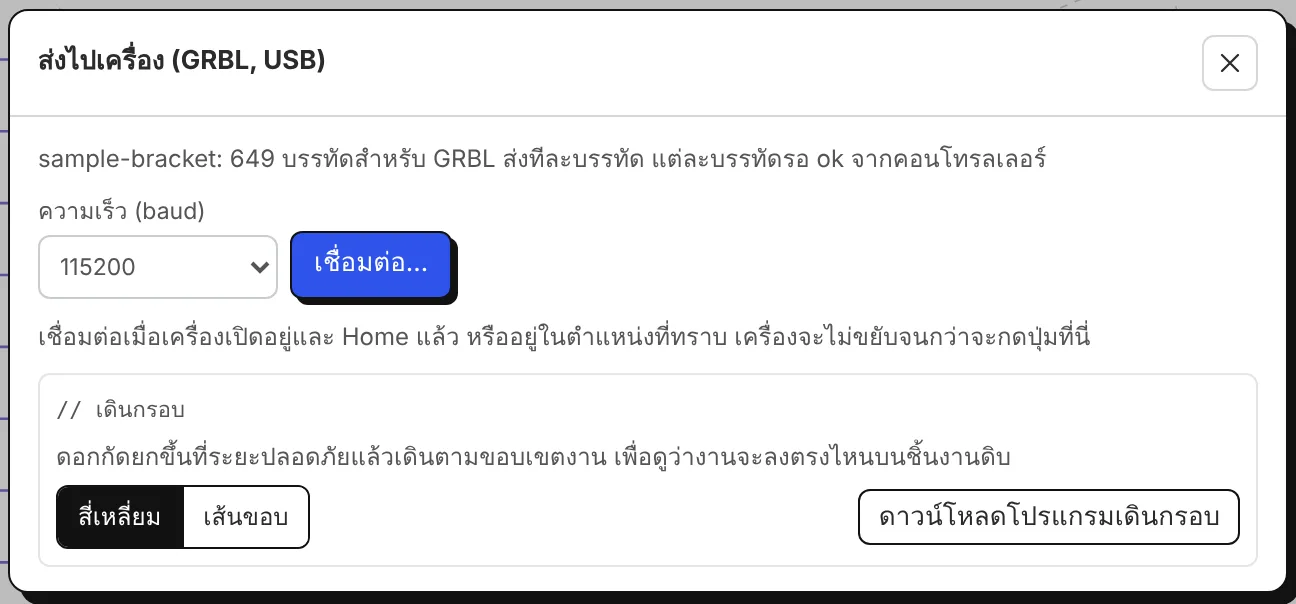
ก่อนเริ่มงาน เดินกรอบ จะเดินตามขอบเขตของส่วนที่จะตัดหรือยิงเลเซอร์: สี่เหลี่ยม (สี่เหลี่ยมที่ครอบงาน) หรือ เส้นขอบ (Convex hull คือรูปที่ได้เมื่อเอายางรัดรอบงาน) เครื่อง CNC Router จะยกขึ้นถึงระยะปลอดภัยก่อนและอยู่ที่ระดับนั้น เลเซอร์จะเคลื่อนที่โดยปิดลำแสง หรือเปิดเป็น จุดจางๆ (ไม่เกิน 5 %, M4) เพื่อให้มองเห็นตำแหน่ง ดาวน์โหลดโปรแกรมเดินกรอบ จะบันทึกการเคลื่อนที่ชุดเดียวกันเป็นไฟล์เล็ก ๆ สำหรับโปรแกรมส่งงาน (Sender) ตัวอื่น
การส่งไปเครื่องนับเป็นการส่งออกหนึ่งครั้ง ไฟล์ใหม่ให้ เดินลอยก่อนเสมอ ดูที่ Safety